悪路での走破性やリヤカーのけん引、作業アームの動作を確認
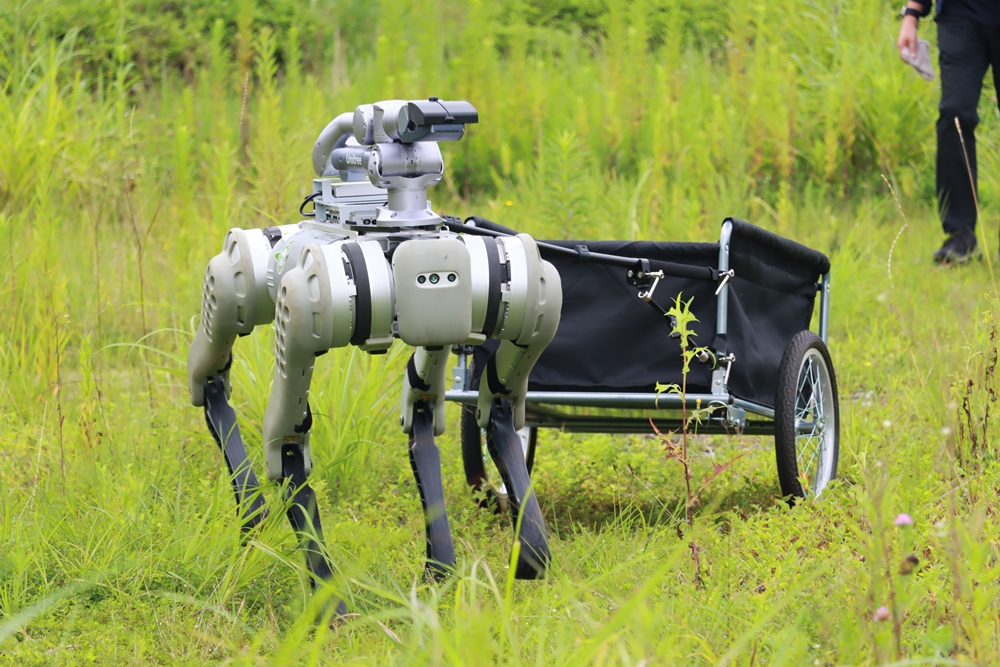
研究開発センターに到着した我々の目に飛び込んできたのは、小学校低学年の子供ほどはあろうかという大きさの四足歩行ロボット。犬とも馬ともつかない姿をしていますが、頭にあたる部分はなく、代わりに首の付け根にあたる位置にカメラが装備されています。
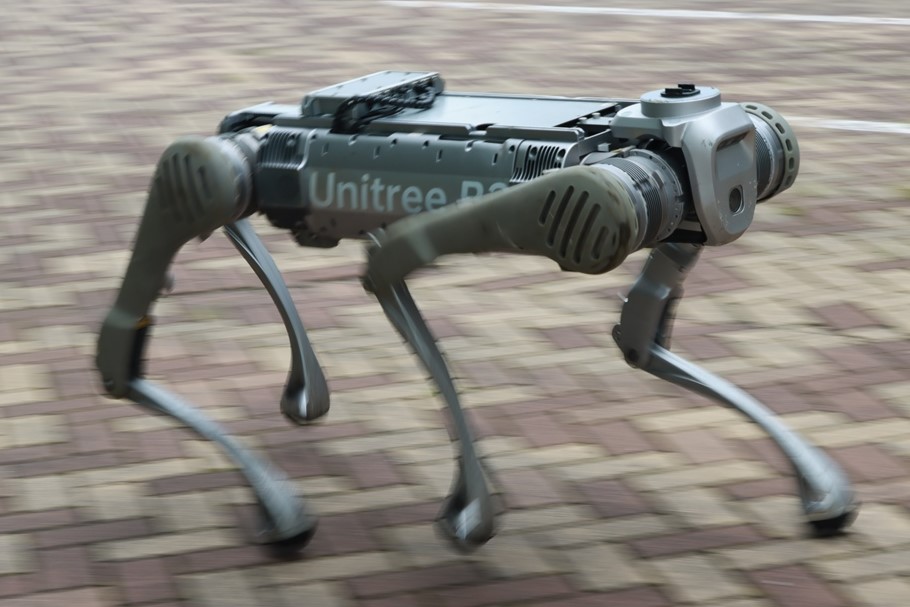
写真右側へ向けて前進している電動四足歩行ロボット。歩行速度は大人と遜色ない
ロボットと一緒に実験場の建屋に向かうと、そこには瓦礫や砂利を敷いたテストコースが。今回使用するロボットは、常に重心位置を一定に保つように四足ロボット自体および脚を揺らして安定性を確保すように制御されているため、ややぎこちなくはあるものの、それでもパワフルに踏破していきます。
-
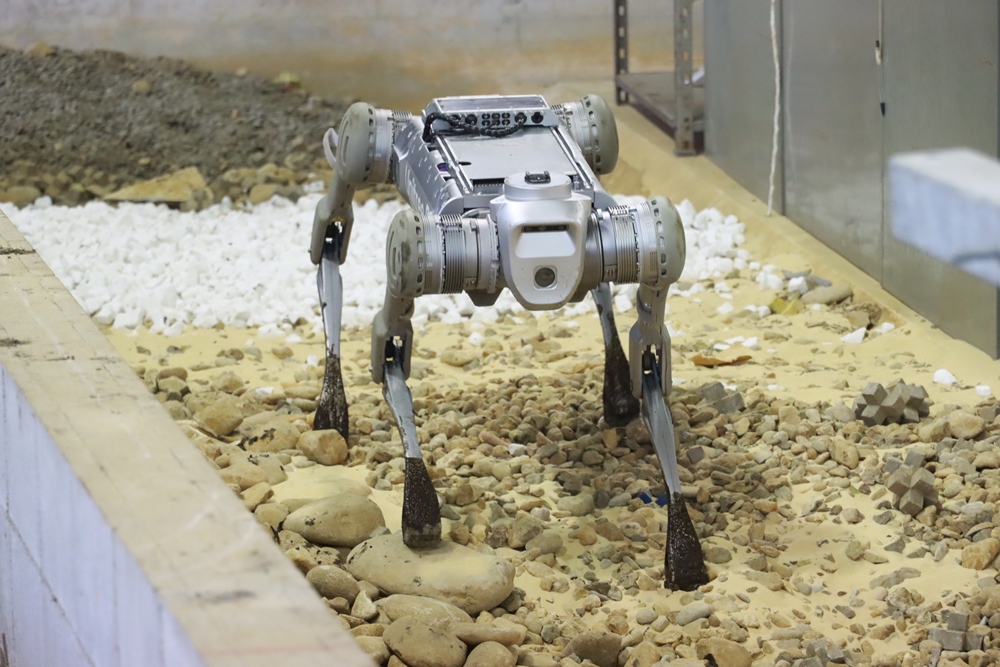
- 砂利道を踏破する様子
-
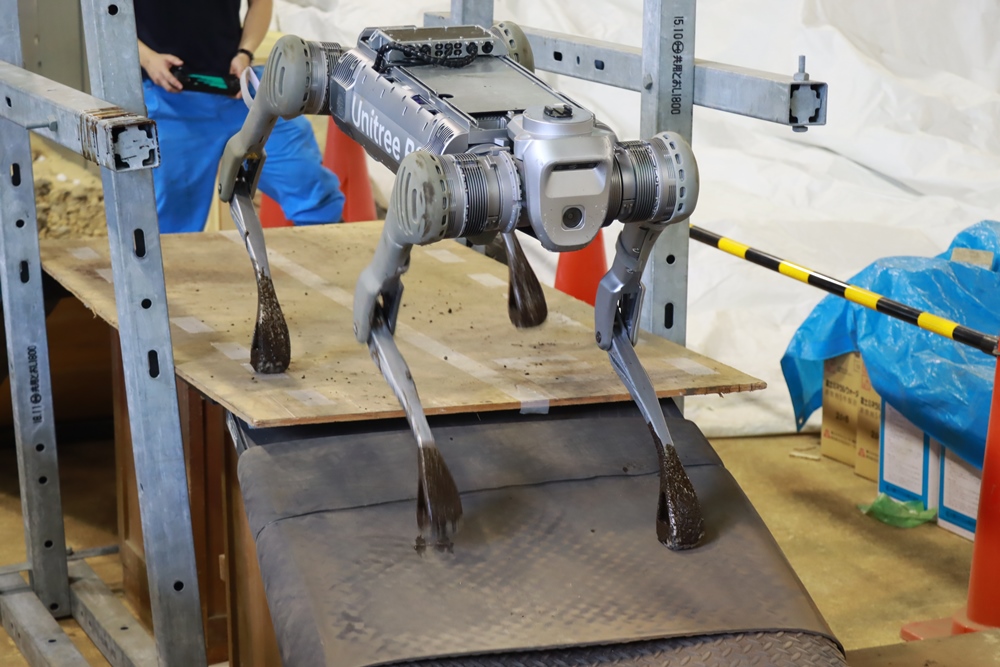
- スロープを乗り越える様子
建屋の中には階段もあり、ロボットはこちらも難なく昇降してみせました。
-
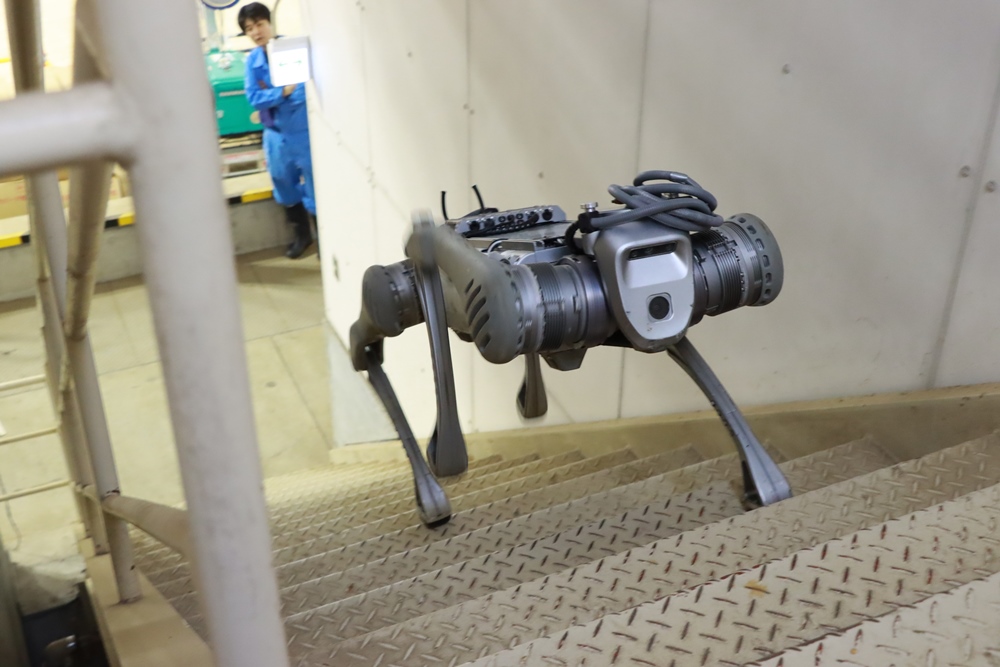
- 階段を上る様子
-
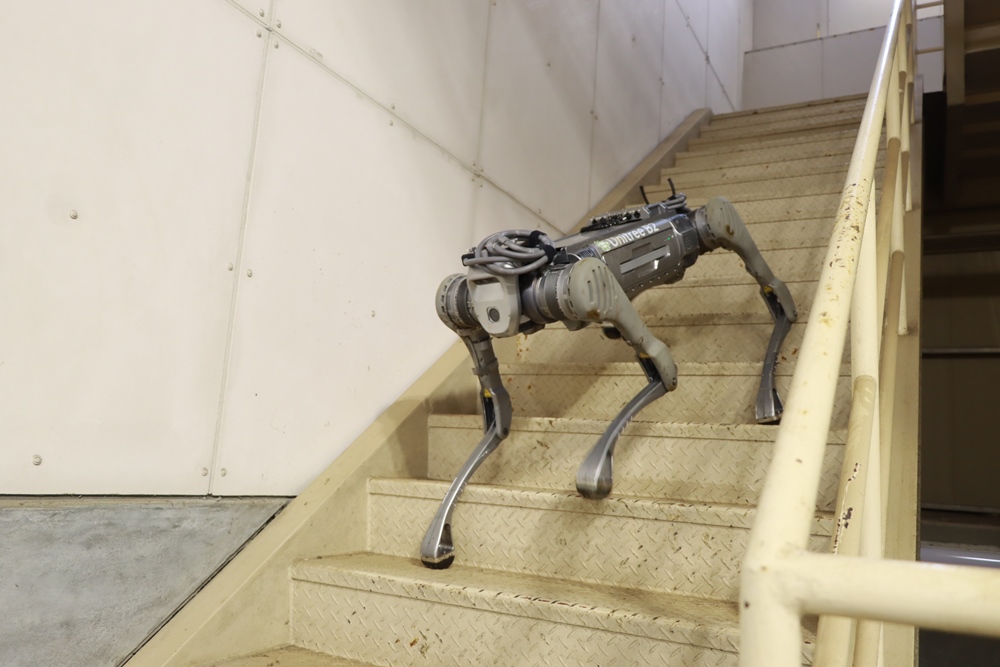
- 階段を下りる様子。滑り止めのないタイプの階段だが、ロボットの脚先は良くグリップする
建屋内にあった膝ほどの高さの壁にもチャレンジしましたが、こちらは踏破できませんでした。
-
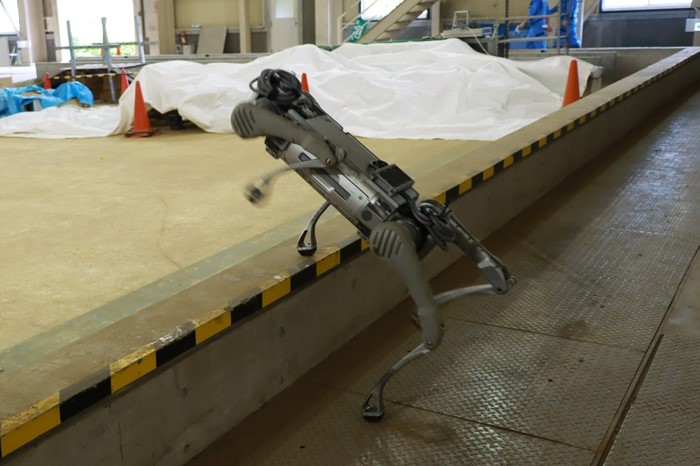
- 前脚は見事に壁へ上ったものの…
-
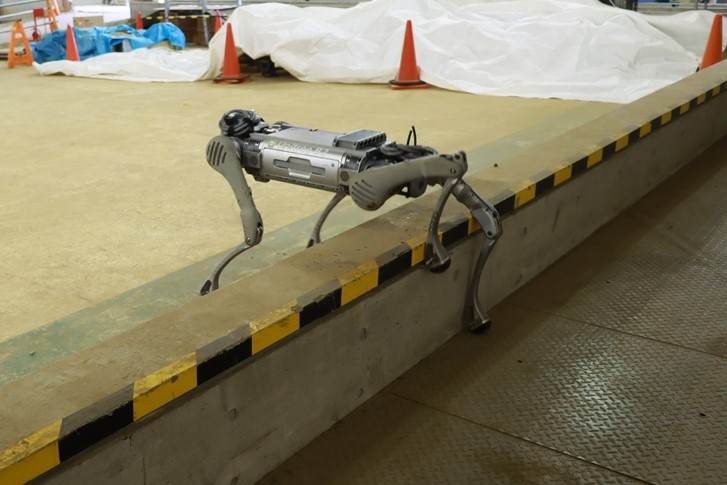
- 後脚は壁を超えることができず
ロボットは、2024年7月に発生した日本海側の豪雨を想定して、研究開発センター内に準備された50cmの水深や30cmのぬかるみにも挑戦。いずれも挙動を乱されることなく、十分な走破性を示しました。
-
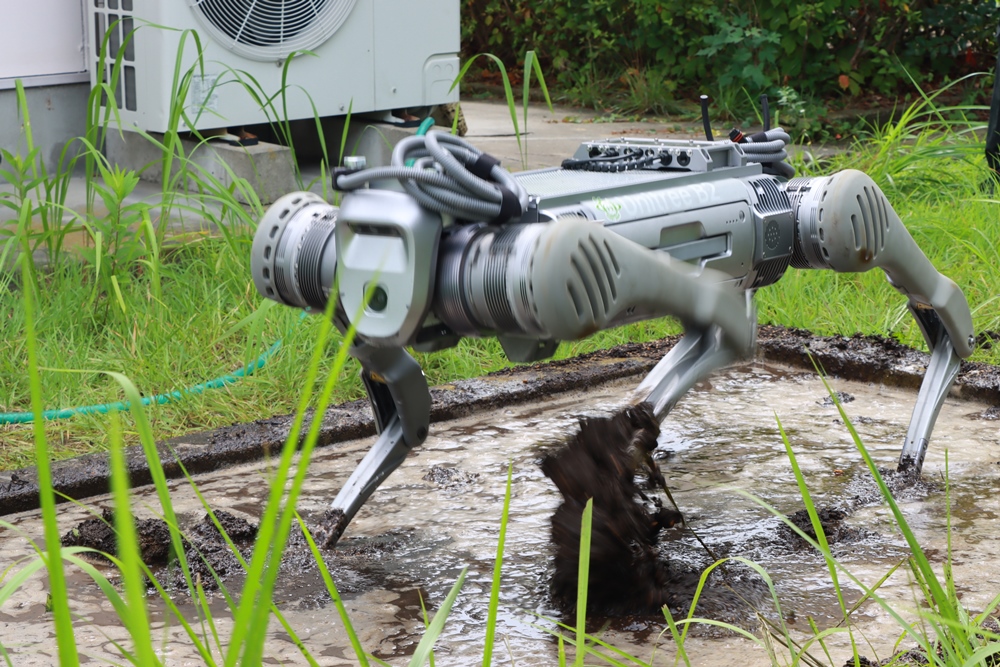
- ぬかるみの中を歩行する様子
-
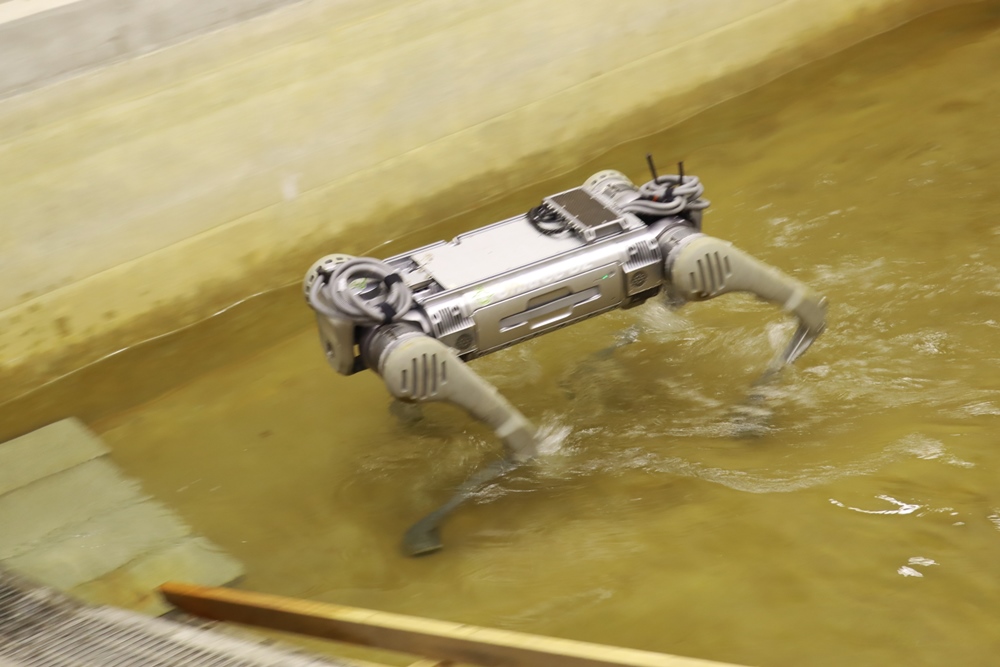
- 水の中を歩行する様子
またこの日は、更に現場用途を意識した実験として、リヤカー(空荷)のけん引や作業アーム動作のテストも行い、いずれも良好な結果を得ました。今後の実用化へ向け、さらなる研究開発が期待されます。
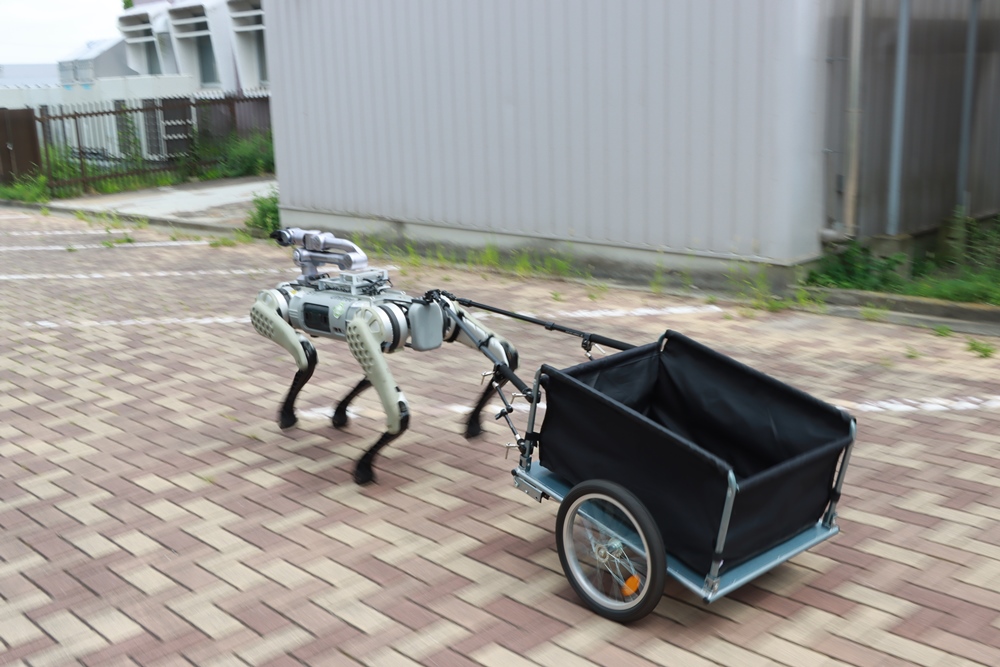
リヤカーをけん引しながら走行する様子
-
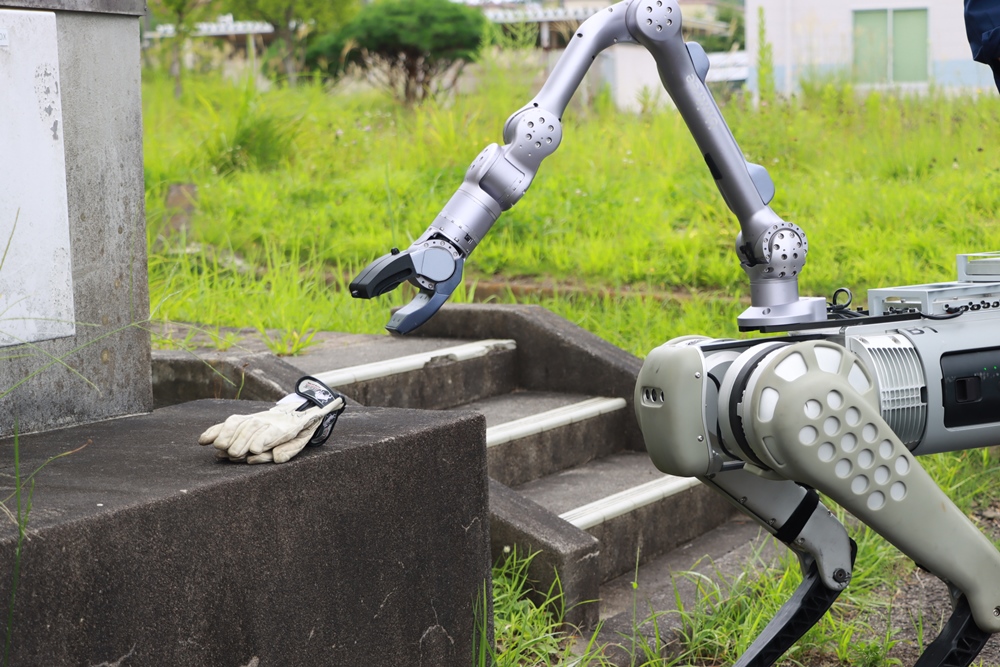
- 作業アームはロボット本体と共通のコントローラーで動作する
-
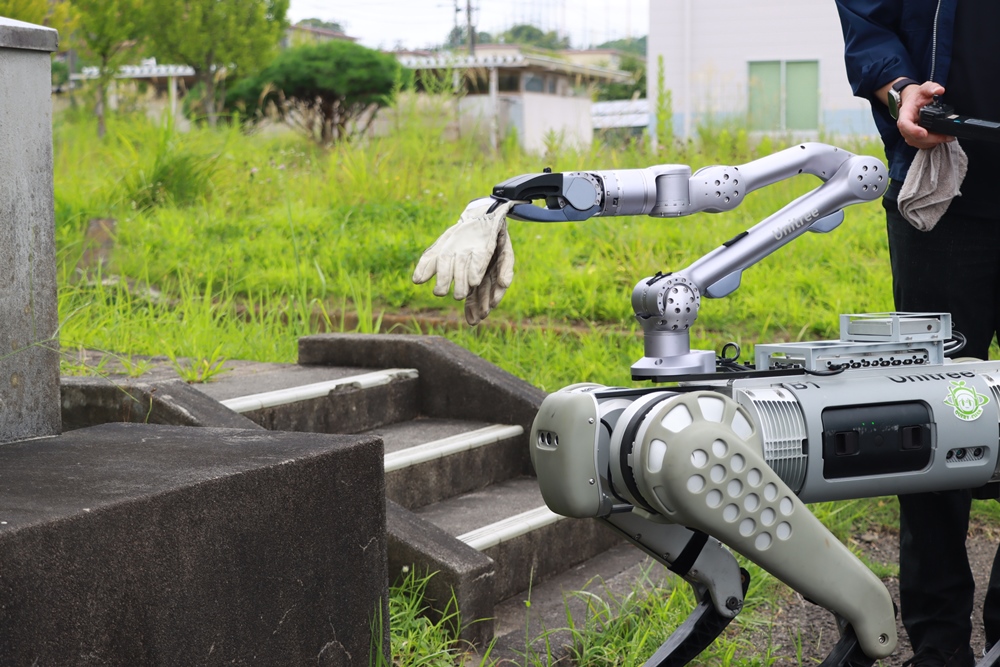
- 置いてあるグローブをつかんだ様子。最大3.5kgまで持てるという
ロボット実用化にかける思い
今回の実験の目的や背景について、研究開発センターの担当者にお話を伺いました。
研究開発センター(流通基盤)
佐藤 智之 主幹研究員
尾坂 祐治 さん
-
- 佐藤主幹研究員
-
- 尾坂さん
──ロボットの実用化を目指す背景を教えてください。
電力設備に係る維持管理業務を取り巻く環境は年々厳しくなっています。元々の設備数が多いことに加え、高所、遠隔地、地中などでは特に巡視点検に対する業務負担が大きく、さらに設置後50年を超える設備も増加しています。くわえて電気保安に関わる人材が高齢化や減少していく中、台風や豪雨、豪雪等の自然災害は年々激甚化しています。これら課題に対し、設備維持管理業務はこれまで以上に高度化・省力化する必要に迫られています。研究開発センターではこの課題へ向けたアプローチの一つとして、ロボットの実用化へ向けた取り組みを行っています。(佐藤主幹研究員)
──今回実験した電動四足歩行ロボットについて教えてください。
中国Unitree社製のB2という機種です。立ち上がると65cmほどです。
ラジコン感覚の簡単な操作で移動ができ、高度な自動制御により転倒せずに段差や障害物を乗り越えることができます。前後にカメラを内蔵しており、カメラ映像を見ながらの遠隔操作も可能です。(佐藤主幹研究員)
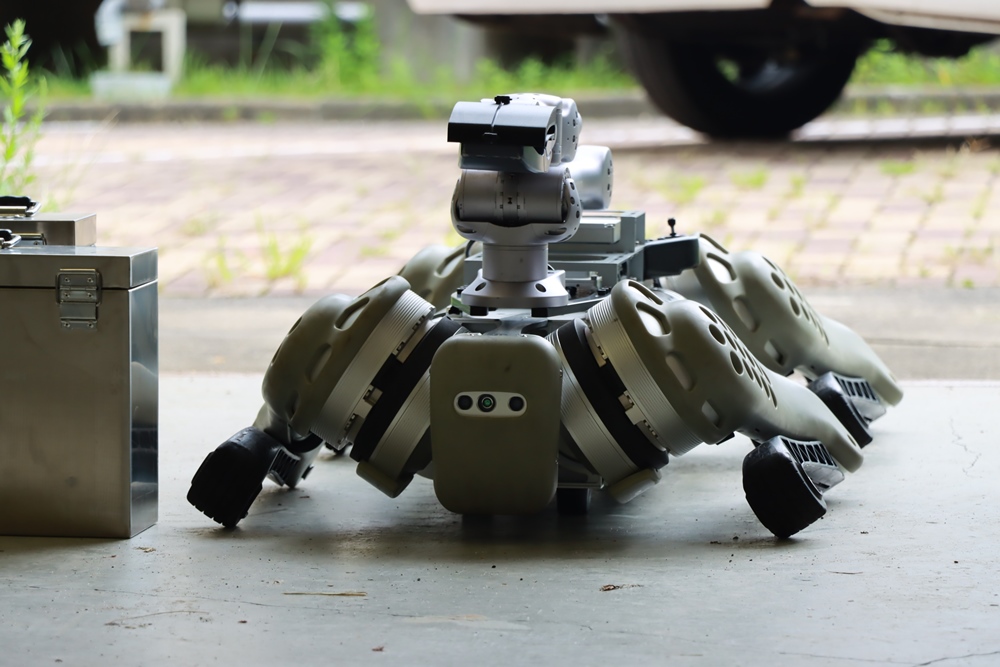
電源オフ状態では関節がフリーになるため、伏せておくことも可能
──建屋内では足音が響いていました。かなり重そうですね。
本体は約60kgあります。45Ahの大きなバッテリーを備えており、重量のうちかなりの部分はバッテリーです。約4~6時間の連続稼働が可能で、荷物を載せなければ20kmぐらいは歩けます。(尾坂さん)
──今回の実験結果をどう受け止めていますか。
水深50cmや30cmのぬかるみ内での走破性や、リヤカーのけん引、その他障害物を越えての歩行、外付けの作業アームでの軽作業、いずれも狙い通りの結果を得ました。実際の現場における実用性も期待できそうです。(佐藤主幹研究員)
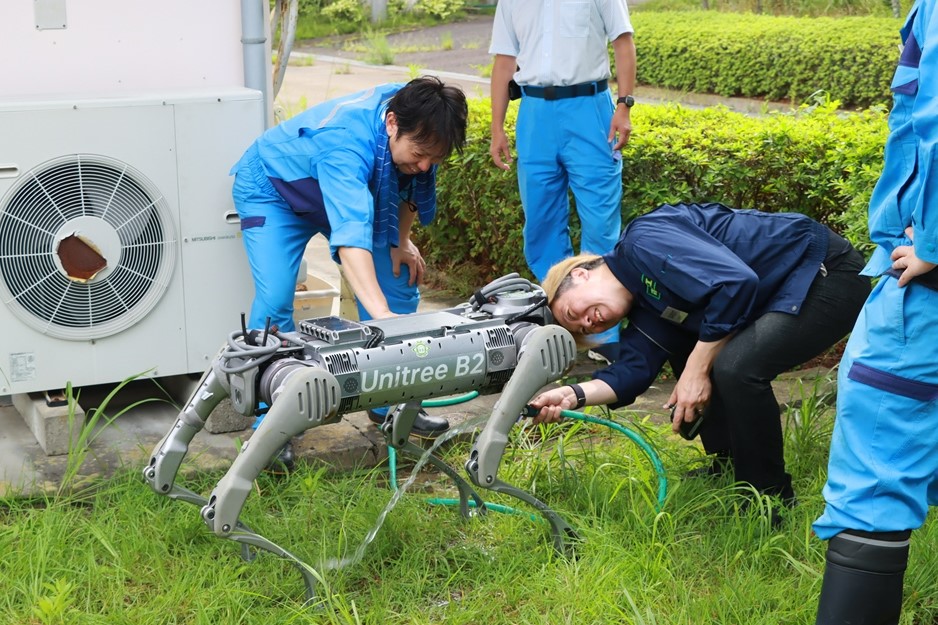
ロボットに付いた泥を流す様子。遠目には犬を洗っているよう
──現場におけるロボット用途について、今のところどのようなものを想定していますか。
主に屋内外の巡視点検をメインに考えていますが、耐荷重が高い(最大40kgを運搬可能)ことを生かして物資や資機材の運搬なども視野に入れています。様々な現場で多様な用途が想定できるロボットだと思うので、ニーズのありそうな室部がありましたらぜひアイデアをいただきたいです。(尾坂さん)
──主には巡視点検の用途とのことですが、当社グループでは既にドローンによる空中からの巡視点検が行われています。ロボットを使うメリットはなんでしょうか。
強風などの悪天候でも地上からアプローチできる、ということにあります。ドローンによる巡視点検は天候による制限が大きく、ドローン自身の航続距離、自律飛行、点検能力についても技術的な課題があります。例えば2022年12月の日本海側の豪雪では悪天候が続いたため、ドローンを飛ばしたくても飛ばせない日が続きました。「悪天候でも遠隔巡視を行える機材が欲しい」というのは前職(配電部)で災害対応をした私の実体験に基づいたものでもあるんです。(佐藤主幹研究員)
──実用化へ向けた研究について、今後の予定を教えてください。
今後は運用環境(通信環境や操作機能)の研究や開発を行い、早ければ2027年度ごろにベースとなる「遠隔監視による巡視点検システム」の実用化を目指しています。重要設備の巡視に使用すること、また社員が直接操作することを念頭に使い勝手やセキュリティの観点からロボットを制御する各種のソフトウェアを別途作成する必要があるなど様々なハードルがありますが、実現に向けて頑張っていきたいと思います。(佐藤主幹研究員)
記者の視点から
今回実験を行った四足歩行ロボット、当初はその大きさや重量、機械的な見た目に反して生きているような動きをすることに若干の怖さを感じたものの、実験が進んでいくうちに様々な悪条件をものともせずに踏破する力強い姿に頼もしさを感じるようになりました。
研究開発センターによると、今回のようなロボットの価格は欧米ブランドだと1台で約3千万円にもなるそうですが、今回使用していた中国製ロボットはその3分の1以下。もちろんそれでも高価な機材であることには違いありませんが、災害時の活躍や人手不足に対する解決策としての期待はもちろん、平時であっても生命を脅かす場面の多い当社グループの業務では、ロボットの持つ「人的被害の心配がない」という側面は価格以上に大きな価値を持ちうるのではないかと感じました。(佐々木達彦)